 محصولات زیمنسSiemens
 محصولات دلتا Delta
 محصولات فراروپایا
 هیمل Himel
 محصولات سیگماSigma
 نوو درایو NEO
 محصولات SANYU
 پنتاکس Pentax
 تبریزپژوه Tabrizpeguh
 رله فیندر Finder
 وایدمولرWeidmuller
 رله ایتالیانا Italiana rele
دراین کاربرد جهت چرخش موتور با دو سنسور در ابتدا و انتهای ریل جهت چرخش موتور عوض میشود
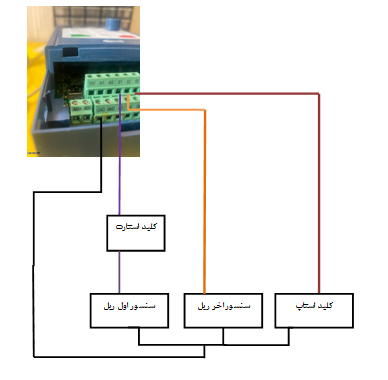
P0.02=1
P4.00=1
P4.01=2
P4.02=3
P4.11=2

دراین کاربرد جهت چرخش موتور با دو سنسور در ابتدا و انتهای ریل جهت چرخش موتور عوض میشود
P0.02=1
P4.00=1
P4.01=2
P4.02=3
P4.11=2